
Cinemática Inversa en Robótica: Fundamentos y Aplicaciones
La cinemática inversa robótica se ha convertido en un pilar fundamental en el desarrollo de sistemas robóticos avanzados, concediendo a las máquinas ejecutar movimientos complejos con precisión y eficiencia. Este campo combina matemáticas, física y programación, ofreciendo soluciones innovadoras para la manipulación de objetos y la interacción con entornos dinámicos. En un mundo donde la automatización y la robótica están en estable evolución, entender la cinemática inversa es importante para diseñar robots que no solo realicen tareas específicas, sino que también se adapten y aprendan de su entorno.
¿Qué es la cinemática inversa robótica?
La cinemática inversa robótica es el proceso de determinar las posiciones articulares necesarias para que un robot alcance una posición y orientación específicas en el espacio.
¿Qué se entiende por cinemática inversa en robótica?
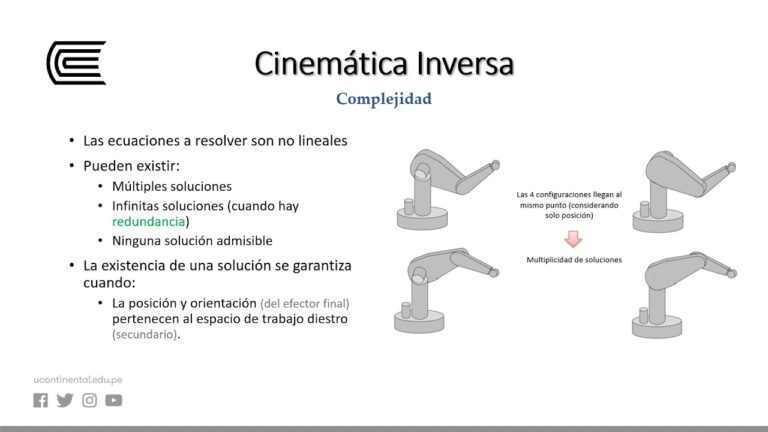
La cinemática inversa es una técnica fundamental en robótica que permite determinar la configuración necesaria de un robot para alcanzar una posición y orientación específicas de su efector final. Este proceso implica resolver ecuaciones que relacionan la posición deseada con las variables de sus articulaciones y enlaces, lo que resulta importante para el control preciso de los movimientos del robot.
A través de la cinemática inversa, los ingenieros y programadores pueden diseñar robots que interactúan de manera real con su entorno, garantizando que los movimientos sean fluidos y precisos. Esta herramienta no solo optimiza la funcionalidad del robot, sino que también amplía su capacidad para realizar tareas complejas en diversas aplicaciones, desde la manufactura automatizada hasta la asistencia quirúrgica.
¿Qué tipo de cinemática tiene el robot?
La cinemática inversa es un aspecto fundamental en la robótica, ya que permite calcular las posiciones necesarias de las articulaciones para lograr que el robot alcance un punto específico en su espacio de trabajo. Este proceso es esencial para la ejecución precisa de tareas, ya que transforma las coordenadas del espacio final en movimientos articulares concretos.
Al aplicar la cinemática inversa, se optimiza el control del robot, facilitando su operación en entornos dinámicos y complejos. Gracias a esta técnica, los robots pueden adaptarse a diversas tareas, desde la manipulación de objetos hasta la realización de movimientos precisos, mejorando así su funcionalidad y versatilidad en aplicaciones industriales y de investigación.
¿Qué implica el control cinemático en el ámbito de la robótica?
El control cinemático en robótica se refiere al proceso de planificación y ejecución de las trayectorias que deben seguir las articulaciones de un robot. Este control es fundamental para garantizar que el robot se mueva de manera precisa y eficiente, cumpliendo con los requisitos temporales establecidos. Al definir estas trayectorias, se busca optimizar el rendimiento del robot en diversas tareas, desde la manipulación de objetos hasta la interacción con entornos complejos.
Además, el control cinemático no solo se limita a la operación autónoma de los robots, sino que también juega un papel importante en la colaboración humano-robot. Al coordinar sus movimientos de manera real, los robots pueden trabajar junto a las personas de forma más segura y eficiente, mejorando así la productividad en diferentes ámbitos. Esta sinergia entre humanos y máquinas es un área de investigación en crecimiento que promete revolucionar la forma en que interactuamos con la tecnología.
Desentrañando el Movimiento: Principios Esenciales de la Cinemática Inversa
La cinemática inversa es un componente clave en la robótica y la animación, concediendo que los sistemas controlen el movimiento de manera precisa y eficiente. Este proceso implica calcular las posiciones necesarias de las articulaciones para alcanzar una meta específica, lo que resulta fundamental para lograr movimientos fluidos y naturales. Al descomponer el movimiento en sus componentes básicos, los ingenieros y animadores pueden diseñar sistemas que imiten la biomecánica humana, facilitando así interacciones más dinámicas y realistas en entornos virtuales y físicos.
A medida que la tecnología avanza, la cinemática inversa se vuelve cada vez más sofisticada, incorporando algoritmos avanzados y aprendizaje automático para optimizar los movimientos. Esta evolución no solo mejora la precisión, sino que también permite una adaptación en tiempo real a diferentes escenarios y condiciones. Con el potencial de transformar tanto la robótica como la creación de contenidos digitales, la comprensión de estos principios esenciales se convierte en una herramienta invaluable para los profesionales que buscan innovar en sus respectivos campos.
De Teoría a Práctica: Implementaciones en Robótica Moderna
La robótica moderna ha experimentado un avance resaltante gracias a la integración de teorías avanzadas en su diseño y funcionalidad. Desde la inteligencia artificial hasta los algoritmos de aprendizaje automático, estas teorías han permitido desarrollar máquinas que no solo realizan tareas específicas, sino que también aprenden y se adaptan a nuevas situaciones. Esto ha llevado a una mayor eficiencia en la producción industrial, así como a innovaciones en sectores como la medicina y la exploración espacial.
Un claro ejemplo de esta transición de la teoría a la práctica se observa en los robots quirúrgicos, que utilizan algoritmos complejos para realizar procedimientos con una precisión milimétrica. Estos dispositivos no solo mejoran la calidad de la atención médica, sino que también reducen el tiempo de recuperación de los pacientes. Además, la robótica colaborativa ha permitido que robots y humanos trabajen juntos de manera segura y real, abriendo nuevas posibilidades en entornos laborales.
A medida que la robótica continúa evolucionando, es fundamental seguir explorando la intersección entre la teoría y la práctica. La investigación en áreas como la percepción sensorial y la movilidad autónoma promete revolucionar aún más la forma en que interactuamos con las máquinas. Con cada avance, nos acercamos a un futuro en el que los robots no solo serán herramientas, sino también compañeros en diversas facetas de nuestra vida diaria.
Optimización del Control: Soluciones Innovadoras y Retos en Cinemática Inversa
La optimización del control en sistemas de cinemática inversa representa un inconveniente fundamental en la robótica moderna. A medida que los sistemas se vuelven más complejos, la necesidad de soluciones innovadoras se vuelve imperativa. Tecnologías avanzadas, como el aprendizaje automático y algoritmos evolutivos, están transformando la manera en que abordamos problemas de control, concediendo a los robots adaptarse y mejorar su rendimiento en tiempo real. Estas herramientas no solo optimizan la precisión de los movimientos, sino que también minimizan el consumo de energía, lo que resulta en sistemas más eficientes y sostenibles.
Sin retención, la implementación de estas soluciones no está exenta de retos. La variabilidad en las condiciones operativas y las limitaciones físicas de los robots pueden complicar la integración de nuevos algoritmos. Además, la necesidad de equilibrar la rapidez de respuesta con la precisión puede generar conflictos en el diseño del sistema. Enfrentar estos retos implica un enfoque multidisciplinario, donde la colaboración entre ingenieros, científicos y expertos en inteligencia artificial es importante. Solo a través de la innovación continua y la investigación podemos esperar alcanzar un control óptimo que impulse el futuro de la robótica.
La cinemática inversa robótica representa un avance resaltante en la interacción entre humanos y máquinas, concediendo a los robots asumir posiciones y realizar tareas complejas con precisión. A medida que la tecnología sigue evolucionando, su aplicación se expandirá a nuevas áreas, transformando industrias y mejorando la calidad de vida. Con cada avance, se acerca un futuro donde la colaboración entre humanos y robots será aún más fluida y eficiente, abriendo un abanico de posibilidades sin precedentes.